

TCS34725 是艾迈斯欧司朗(ams)推出的一款 RGB 颜色传感器,I2C 接口,内部把光电二极管阵列、模数转换器(ADC)和数字接口做在一起,能同时测出红(R)、绿(G)、蓝(B)和透明(Clear)四个通道的光照强度。供电范围 2.7 - 3.6 V,只要 SCL、SDA 两根线就能读回四个 16 位码值。
它的用法和前面学过的寄存器式 I2C 器件(比如 ADS1115)很像:先写寄存器配置,再读数据。新知识点有三个:寄存器地址要带命令位(实际发 0x80 | 寄存器编号)、数据是小端存放(低字节在前)、初始化要先上电再开 ADC 并等第一轮积分转完才有数。拿不同颜色的物体放在传感器上方,对应通道的数值会明显变大,很适合做颜色识别的入门练手。
🪜注意:
TCS34725 的 INT 中断引脚本例不使用;ADDR 引脚不同接法对应不同的器件地址(悬空或接 GND 时是 0x29),请以你手上模块的规格书为准。若你手里模块的地址与此不同,改 tcs34725_driver.v 里的 DEV_ADDR 即可。
1、模块来源
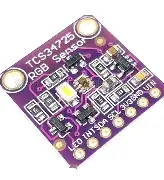
VCC:电源,芯片工作电压 2.7 - 3.6 V(推荐 3.3 V;有的模块标VIN,请以模块原理图为准)GND:地线,必须和 FPGA 共地SCL:I2C 时钟线,需上拉(若模块板上没有自带上拉,需外接)SDA:I2C 数据线,双向,同样需上拉
2、参数
工作电压:2.7 - 3.6 V(芯片供电范围,推荐 3.3 V)
通讯接口:I2C
从机地址:7 位地址 0x29(ADDR 悬空或接 GND 时;写地址 = 0x29 左移一位 = 0x52,读地址 = 0x53)
器件 ID:读 0x12 寄存器,期望 0x44(TCS34725);读到 0x4D 是 TCS34721 / TCS34727
积分时间:由 ATIME 寄存器设定,(256 − ATIME)× 2.4 ms,本例用 0xEB = 50.4 ms(详见 4.2 节)
增益:由 CONTROL 寄存器设定,可选 1x / 4x / 16x / 60x,本例用 16x
测量输出:C(透明)、R、G、B 四个通道的 16 位原始码值(0 ~ 65535)
单次采集等待:第一轮积分约 50 ms,本例等 60 ms 再读(见第 5 节代码)
管脚数量:4 Pin(VCC、GND、SCL、SDA)
3、实战任务
使用立创·逻辑派 FPGA-G1 开发板编写 TCS34725 驱动代码,上电自动完成初始化,之后每隔 1 秒自动采集一次,按一下按键(key)也可以手动立刻补采一次,采完通过串口把四个通道的码值发给上位机显示:
R:12345 G:08765 B:04321 C:25432一行一共 33 个字节(含回车换行):R:、G:、B:、C: 后面各跟 5 位十进制数字,不足 5 位补零,取值范围 0 ~ 65535。判读方法:拿一个红色物体放在传感器正上方,R 的值应该明显大于 G、B;换绿色物体,G 应该最大,以此类推。
4、时序说明
4.1 读写时序
TCS34725 走的是标准 I2C 协议。I2C 时序我们这里不再进行赘述,有兴趣可去模块里的 IIC 屏幕里学习
我们在这里简单的过一下 TCS34725 的读写过程时序。
器件地址为 0x29,但是最后一位是读写位,需要空出一位给读写位,因此需要左移一位,即 0x29<<1 得到 0X52(读操作最低位填 1,得到 0x53)
TCS34725 是寄存器式器件,读写时寄存器地址必须带命令位:地址字节的 bit7 必须为 1,也就是实际发送 0x80 | 寄存器编号。比如 ID 寄存器编号是 0x12,发出去的是 0x92。
采集步骤:(写=0,读=1)
写寄存器:起始信号 -> 器件地址左移 1 位 + 写(0x52)-> 等待传感器应答 -> 发送寄存器地址(0x80 | 寄存器编号)-> 等待传感器应答 -> 发送数据字节 -> 等待传感器应答 -> 停止信号
读寄存器:起始信号 -> 器件地址左移 1 位 + 写(0x52)-> 等待传感器应答 -> 发送寄存器地址(0x80 | 0x14)-> 等待传感器应答 -> 重复起始信号 -> 器件地址左移 1 位 + 读(0x53)-> 等待传感器应答 -> 读第 1 个字节(主机回 ACK)-> 读第 2 个字节(主机回 ACK)-> …… -> 读第 8 个字节(主机回 NACK,表示「没有下一个了」)-> 停止信号
读多字节时寄存器地址自动递增,一次连读 8 个字节就拿到全部数据:C_L C_H R_L R_H G_L G_H B_L B_H。注意是小端:每个通道都是低字节在前、高字节在后。
上电后按下面的顺序配置一遍(首次采集前做一次就够,之后每次采集只读数据):
- 读 ID 验证:读
0x12寄存器,确认芯片在(期望0x44) - PON 上电:写
0x00(ENABLE)=0x01,只上电,ADC 还没开 - 等 3 ms:等上电稳定(规格书要求 2.4 ms,留裕量)
- 开 ADC:写
0x00(ENABLE)=0x03(PON + AEN),ADC 开始积分 - 设积分时间:写
0x01(ATIME)=0xEB - 设增益:写
0x0F(CONTROL)=0x02(16x) - 等第一轮积分转完:本例等 60 ms,不然读到的全是 0
4.2 数据换算
四个通道读回的都是 16 位无符号原始码值,先按小端把两个字节拼回 16 位:
通道码值(以透明通道为例,C_L 在前、C_H 在后):
其中 C_L、C_H 是读回的低、高字节(十进制 0 ~ 255)。红、绿、蓝三个通道完全一样,只是换一对字节。代入算例:读回 C_L = 0x34、C_H = 0x12,则 C = 0x12 × 256 + 0x34 = 4660。
码值大小只反映「这一轮积分里收到多少光」,和积分时间、增益设置都有关系,不是直接的物理单位。本教程直接把原始码值打印出来,用比较大小的方法判颜色。积分时间按公式换算:
其中 ATIME 是写进积分时间寄存器的值。本例写 0xEB(十进制 235),代入公式:(256 − 235)× 2.4 ms = 21 × 2.4 ms = 50.4 ms。
这个积分时间决定了传感器单次采集「曝光」多久,时间越长进光越多、越适合暗环境,但出数也越慢。想要别的积分时间,按公式反推 ATIME 即可,常用的几档:
ATIME | 十进制 | 积分时间 |
|---|---|---|
0xF6 | 246 | 24 ms |
0xEB | 235 | 50.4 ms(本例) |
0xD5 | 213 | 103.2 ms |
0xC0 | 192 | 153.6 ms |
注意积分时间越长,一轮采样的耗时就越长,顶层等待时间(见 5.4 节)要跟着加大。
5、程序编写
整个工程分四个模块:
- top.v(顶层):1 秒定时 / 按键消抖产生采集请求;把四个通道的码值拆成 5 位十进制;拼 33 个字节的打印行喂给串口。
- tcs34725_driver.v(TCS34725 驱动):单个 case 步骤机,步骤 0 ~ 43 共 44 步,按顺序指挥底层 I2C:首次采集先做初始化(验 ID → PON → 等 → AEN → ATIME → GAIN → 等积分),之后每次只读 8 个字节数据。
- i2c_master.v(I2C 主机):底层搬字节,只管发起始 / 写 1 字节 / 读 1 字节 / 发停止
- uart_tx.v(串口发送):和前面串口章节通用,原样沿用。
`timescale 1ns / 1ps

module top (
    input               sys_clk,        // 系统时钟 50MHz
    input               rst_n,          // 复位按键,按下为低,异步复位
    input               key,            // 手动触发按键,按下为低
    output              scl,            // I2C 时钟线 → TCS34725 SCL
    inout               sda,            // I2C 数据线 → TCS34725 SDA
    output              uart_tx         // 串口发送 → 上位机
);

// ---------------------------------------------------------------------
// 常量定义
// ---------------------------------------------------------------------
// 1 秒定时:50MHz × 1s = 50000000 个时钟周期
localparam SEC_CNT   = 26'd50_000_000;
// 按键消抖:20ms,50MHz × 20ms = 1000000 个时钟周期
localparam KEY_CNT   = 21'd1000000;

// ---------------------------------------------------------------------
// 内部连线
// ---------------------------------------------------------------------
// tcs34725_driver ↔ i2c_master
wire                i2c_start;
wire [ 1: 0]        i2c_cmd;
wire [ 7: 0]        i2c_tx;
wire                i2c_nack;
wire [ 7: 0]        i2c_rx;
wire                i2c_done;
wire                i2c_busy;

// tcs34725_driver → top
wire [15:0]         clear_data;
wire [15:0]         red_data;
wire [15:0]         green_data;
wire [15:0]         blue_data;
wire                data_valid;

// top → uart_tx
wire                uart_tx_done;
wire                uart_tx_busy;
reg                 uart_tx_req;
reg  [ 7: 0]        uart_tx_data;

// 采样启动脉冲:上电后第一次 + 每 1 秒 / 按键按下时再来一拍
reg                 measure_start;
reg                 first_done;     // 上电后的第一次采样已经发过了

// 1 秒定时
reg  [25:0]         sec_cnt;
reg                 sec_pulse;      // 1 秒到,单周期脉冲

// 按键消抖(按下为低)
reg  [ 1: 0]        key_sync;       // 两级同步,防亚稳态
reg                 key_deb;        // 消抖后的稳定电平
reg                 key_deb_r;      // 上一拍的消抖电平,用来找按下沿
reg  [20:0]         key_cnt;
reg                 key_pulse;      // 按下沿,单周期脉冲

// ---------------------------------------------------------------------
// 打印用锁存值:data_valid 来的时候存住,打印过程用它拆位
// ---------------------------------------------------------------------
reg  [15:0]         r_r;
reg  [15:0]         g_r;
reg  [15:0]         b_r;
reg  [15:0]         c_r;

// 16 位原始码值 → 5 位十进制(万/千/百/十/个),'0'+数字就是字符
wire [ 3:0]         r_d4 = r_r / 16'd10000;                 // 万位
wire [ 3:0]         r_d3 = (r_r % 16'd10000) / 16'd1000;    // 千位
wire [ 3:0]         r_d2 = (r_r % 16'd1000) / 16'd100;      // 百位
wire [ 3:0]         r_d1 = (r_r % 16'd100) / 16'd10;        // 十位
wire [ 3:0]         r_d0 = r_r % 16'd10;                    // 个位

wire [ 3:0]         g_d4 = g_r / 16'd10000;
wire [ 3:0]         g_d3 = (g_r % 16'd10000) / 16'd1000;
wire [ 3:0]         g_d2 = (g_r % 16'd1000) / 16'd100;
wire [ 3:0]         g_d1 = (g_r % 16'd100) / 16'd10;
wire [ 3:0]         g_d0 = g_r % 16'd10;

wire [ 3:0]         b_d4 = b_r / 16'd10000;
wire [ 3:0]         b_d3 = (b_r % 16'd10000) / 16'd1000;
wire [ 3:0]         b_d2 = (b_r % 16'd1000) / 16'd100;
wire [ 3:0]         b_d1 = (b_r % 16'd100) / 16'd10;
wire [ 3:0]         b_d0 = b_r % 16'd10;

wire [ 3:0]         c_d4 = c_r / 16'd10000;
wire [ 3:0]         c_d3 = (c_r % 16'd10000) / 16'd1000;
wire [ 3:0]         c_d2 = (c_r % 16'd1000) / 16'd100;
wire [ 3:0]         c_d1 = (c_r % 16'd100) / 16'd10;
wire [ 3:0]         c_d0 = c_r % 16'd10;

// ---------------------------------------------------------------------
// 1 秒定时:到点打一拍,和按键/上电触发并列
// ---------------------------------------------------------------------
always @(posedge sys_clk or negedge rst_n) begin
    if (!rst_n) begin
        sec_cnt   <= 26'd0;
        sec_pulse <= 1'b0;
    end else begin
        sec_pulse <= 1'b0;              // 默认拉低,只在到点那拍拉高
        if (sec_cnt == SEC_CNT - 1'b1) begin
            sec_cnt   <= 26'd0;
            sec_pulse <= 1'b1;
        end else begin
            sec_cnt <= sec_cnt + 1'b1;
        end
    end
end

// ---------------------------------------------------------------------
// 按键消抖:电平稳定保持 20ms 才认,然后找按下沿(按下为低)
// ---------------------------------------------------------------------
always @(posedge sys_clk or negedge rst_n) begin
    if (!rst_n) begin
        key_sync  <= 2'b11;             // 松手 = 高电平
        key_deb   <= 1'b1;
        key_deb_r <= 1'b1;
        key_cnt   <= 21'd0;
        key_pulse <= 1'b0;
    end else begin
        key_sync  <= {key_sync[0], key};    // 两级同步
        key_deb_r <= key_deb;
        key_pulse <= key_deb_r & ~key_deb;  // 消抖后由高变低 = 按下,给一拍脉冲

        // 电平变了就开始数,数满 20ms 还是新电平就认它
        if (key_sync[1] != key_deb) begin
            if (key_cnt == KEY_CNT) begin
                key_deb <= key_sync[1];
                key_cnt <= 21'd0;
            end else begin
                key_cnt <= key_cnt + 1'b1;
            end
        end else begin
            key_cnt <= 21'd0;           // 电平没变(或抖回去了),重新数
        end
    end
end

// ---------------------------------------------------------------------
// 打印行控制: "R:12345 G:12345 B:12345 C:12345\r\n" 共 33 字节
//   data_valid 来 → 锁存 4 个值, work_en 拉高开始发
//   发完第 33 字节 → work_en 落下, 等下一次触发
// ---------------------------------------------------------------------
reg                 work_en;
reg  [ 5:0]         byte_cnt;

always @(posedge sys_clk or negedge rst_n) begin
    if (!rst_n) begin
        measure_start <= 1'b0;
        first_done    <= 1'b0;
        work_en       <= 1'b0;
        byte_cnt      <= 6'd0;
        r_r           <= 16'd0;
        g_r           <= 16'd0;
        b_r           <= 16'd0;
        c_r           <= 16'd0;
        uart_tx_req   <= 1'b0;
        uart_tx_data  <= 8'd0;
    end else begin
        measure_start <= 1'b0;
        uart_tx_req   <= 1'b0;          // 默认拉低,只在发的那一拍拉高

        // 上电第一次:复位后 i2c 空闲就启动(这次顺带把初始化做掉)
        if (!first_done) begin
            if (!i2c_busy) begin
                measure_start <= 1'b1;
                first_done    <= 1'b1;
            end
        end
        // 采样完成:锁存结果,开始打印
        else if (data_valid) begin
            r_r     <= red_data;
            g_r     <= green_data;
            b_r     <= blue_data;
            c_r     <= clear_data;
            work_en <= 1'b1;
        end
        // 打印进行中
        else if (work_en) begin
            if (uart_tx_done) begin
                if (byte_cnt == 6'd32) begin    // 33 字节发完
                    work_en  <= 1'b0;
                    byte_cnt <= 6'd0;
                end else begin
                    byte_cnt <= byte_cnt + 1'b1;
                end
            end
            else if (!uart_tx_busy) begin
                case (byte_cnt)
                6'd0:  uart_tx_data <= "R";
                6'd1:  uart_tx_data <= ":";
                6'd2:  uart_tx_data <= {4'h3, r_d4};    // '0'+万位
                6'd3:  uart_tx_data <= {4'h3, r_d3};
                6'd4:  uart_tx_data <= {4'h3, r_d2};
                6'd5:  uart_tx_data <= {4'h3, r_d1};
                6'd6:  uart_tx_data <= {4'h3, r_d0};    // '0'+个位
                6'd7:  uart_tx_data <= " ";             // 空格
                6'd8:  uart_tx_data <= "G";
                6'd9:  uart_tx_data <= ":";
                6'd10: uart_tx_data <= {4'h3, g_d4};
                6'd11: uart_tx_data <= {4'h3, g_d3};
                6'd12: uart_tx_data <= {4'h3, g_d2};
                6'd13: uart_tx_data <= {4'h3, g_d1};
                6'd14: uart_tx_data <= {4'h3, g_d0};
                6'd15: uart_tx_data <= " ";
                6'd16: uart_tx_data <= "B";
                6'd17: uart_tx_data <= ":";
                6'd18: uart_tx_data <= {4'h3, b_d4};
                6'd19: uart_tx_data <= {4'h3, b_d3};
                6'd20: uart_tx_data <= {4'h3, b_d2};
                6'd21: uart_tx_data <= {4'h3, b_d1};
                6'd22: uart_tx_data <= {4'h3, b_d0};
                6'd23: uart_tx_data <= " ";
                6'd24: uart_tx_data <= "C";
                6'd25: uart_tx_data <= ":";
                6'd26: uart_tx_data <= {4'h3, c_d4};
                6'd27: uart_tx_data <= {4'h3, c_d3};
                6'd28: uart_tx_data <= {4'h3, c_d2};
                6'd29: uart_tx_data <= {4'h3, c_d1};
                6'd30: uart_tx_data <= {4'h3, c_d0};
                6'd31: uart_tx_data <= 8'h0D;           // 回车
                6'd32: uart_tx_data <= 8'h0A;           // 换行
                default: uart_tx_data <= 8'h20;
                endcase
                uart_tx_req <= 1'b1;
            end
        end
        // 没在打印:1 秒到 / 按键按下 → 触发下一轮采样
        else if (sec_pulse || key_pulse) begin
            measure_start <= 1'b1;
        end
    end
end

// ---------------------------------------------------------------------
// 例化:TCS34725 驱动(上层步骤机)
// ---------------------------------------------------------------------
tcs34725_driver u_tcs34725_driver (
    .clk            (sys_clk        ),
    .rst_n          (rst_n          ),
    .start          (measure_start  ),
    .clear_data     (clear_data     ),
    .red_data       (red_data       ),
    .green_data     (green_data     ),
    .blue_data      (blue_data      ),
    .data_valid     (data_valid     ),
    .i2c_start      (i2c_start      ),
    .i2c_cmd        (i2c_cmd        ),
    .i2c_tx         (i2c_tx         ),
    .i2c_nack       (i2c_nack       ),
    .i2c_rx         (i2c_rx         ),
    .i2c_done       (i2c_done       ),
    .i2c_busy       (i2c_busy       )
);

// ---------------------------------------------------------------------
// 例化:I2C 主机(底层搬字节)
// ---------------------------------------------------------------------
i2c_master u_i2c_master (
    .clk            (sys_clk        ),
    .rst_n          (rst_n          ),
    .start          (i2c_start      ),
    .cmd            (i2c_cmd        ),
    .tx_data        (i2c_tx         ),
    .nack           (i2c_nack       ),
    .rx_data        (i2c_rx         ),
    .ack_err        (               ),   // 这里先不接,调试时可以用 SignalTap 抓
    .busy           (i2c_busy       ),
    .done           (i2c_done       ),
    .scl            (scl            ),
    .sda            (sda            )
);

// ---------------------------------------------------------------------
// 例化:串口发送
// ---------------------------------------------------------------------
uart_tx u_uart_tx (
    .clk            (sys_clk        ),
    .rst_n          (rst_n          ),
    .uart_tx_req    (uart_tx_req    ),
    .tx_in_data     (uart_tx_data   ),
    .uart_txd       (uart_tx        ),
    .uart_tx_done   (uart_tx_done   ),
    .uart_tx_busy   (uart_tx_busy   )
);

endmodule`timescale 1ns / 1ps
module tcs34725_driver (
input clk, // 系统时钟 50MHz
input rst_n, // 复位,低电平有效
// ---------- 对外接口 ----------
input start, // 脉冲:开始一次采集
output reg [15:0] clear_data, // 透明通道原始码值 0~65535
output reg [15:0] red_data, // 红色通道原始码值 0~65535
output reg [15:0] green_data, // 绿色通道原始码值 0~65535
output reg [15:0] blue_data, // 蓝色通道原始码值 0~65535
output reg data_valid, // 单周期脉冲:上面 4 个数据有效
// ---------- 连接 i2c_master 的命令接口 ----------
output reg i2c_start,
output reg [ 1: 0] i2c_cmd,
output reg [ 7: 0] i2c_tx,
output reg i2c_nack,
input [ 7: 0] i2c_rx,
input i2c_done,
input i2c_busy
);
// ---------------------------------------------------------------------
// 常量:跟 i2c_master 的命令表保持一致
// ---------------------------------------------------------------------
localparam CMD_START = 2'b00; // 起始条件(重复起始 Sr 也用它)
localparam CMD_WRITE = 2'b01; // 写 1 字节
localparam CMD_READ = 2'b10; // 读 1 字节
localparam CMD_STOP = 2'b11; // 停止条件
// TCS34725 要发的字节(ADDR 悬空/接 GND,7 位地址 = 0x29)
localparam DEV_WRITE = 8'h52; // 0x29 左移 1 位,最低位 0 = 写
localparam DEV_READ = 8'h53; // 0x29 左移 1 位,最低位 1 = 读
// 寄存器地址:读写时必须带命令位 bit7=1,实际发 0x80 | 寄存器编号
localparam REG_ID = 8'h92; // 0x80|0x12 器件 ID(期望 0x44)
localparam REG_ENABLE = 8'h80; // 0x80|0x00 ENABLE 使能
localparam REG_ATIME = 8'h81; // 0x80|0x01 ATIME 积分时间
localparam REG_CTRL = 8'h8F; // 0x80|0x0F CONTROL 增益
localparam REG_DATA = 8'h94; // 0x80|0x14 数据寄存器起始
// 写进各寄存器的配置值
localparam CFG_PON = 8'h01; // ENABLE: bit0 PON 上电
localparam CFG_AEN = 8'h03; // ENABLE: bit0 PON + bit1 AEN 开 ADC
localparam CFG_ATIME = 8'hEB; // ATIME: 积分时间(见文件头【积分时间说明】)
localparam CFG_GAIN = 8'h02; // CONTROL: 16x 增益(0x00=1x 0x01=4x 0x02=16x 0x03=60x)
// ---------------------------------------------------------------------
// 等待时间
// ---------------------------------------------------------------------
// 上电稳定:规格书要求 2.4ms,留裕量等 3ms
// 50MHz × 3ms = 150000 个时钟周期
localparam WAIT_PON = 22'd150000;
// 第一轮积分:ATIME=0xEB 按公式 (256-235)×2.4ms = 50.4ms,等 60ms 保险
// 50MHz × 60ms = 3000000 个时钟周期
localparam WAIT_INT = 22'd3000000;
// ---------------------------------------------------------------------
// 步骤编码:一次流程拆成 44 步,每个总线动作一步,纯等待也占一步
// ---------------------------------------------------------------------
localparam STEP_IDLE = 6'd0; // 空闲,等 start
// ---- 阶段〇:读 ID 验证 ----
localparam STEP_ID_START = 6'd1; // 起始条件
localparam STEP_ID_ADDR_W = 6'd2; // 发地址 + 写
localparam STEP_ID_REG = 6'd3; // 命令字节指向 ID 寄存器
localparam STEP_ID_RSTART = 6'd4; // 重复起始(不发 STOP,直接再来一个 START)
localparam STEP_ID_ADDR_R = 6'd5; // 发地址 + 读
localparam STEP_ID_RX = 6'd6; // 读 ID 一个字节,回 NACK
localparam STEP_ID_STOP = 6'd7; // 停止
// ---- 阶段一:PON 上电 ----
localparam STEP_PON_START = 6'd8; // 起始条件
localparam STEP_PON_ADDR = 6'd9; // 发地址 + 写
localparam STEP_PON_REG = 6'd10; // 命令字节指向 ENABLE
localparam STEP_PON_DATA = 6'd11; // 写 0x01,只上电
localparam STEP_PON_STOP = 6'd12; // 停止
// ---- 中间:等上电稳定 ----
localparam STEP_WAIT_PON = 6'd13; // 等 3ms
// ---- 阶段二:PON + AEN,开 ADC ----
localparam STEP_AEN_START = 6'd14; // 起始条件
localparam STEP_AEN_ADDR = 6'd15; // 发地址 + 写
localparam STEP_AEN_REG = 6'd16; // 命令字节指向 ENABLE
localparam STEP_AEN_DATA = 6'd17; // 写 0x03,ADC 开始积分
localparam STEP_AEN_STOP = 6'd18; // 停止
// ---- 阶段三:写积分时间 ----
localparam STEP_ATM_START = 6'd19; // 起始条件
localparam STEP_ATM_ADDR = 6'd20; // 发地址 + 写
localparam STEP_ATM_REG = 6'd21; // 命令字节指向 ATIME
localparam STEP_ATM_DATA = 6'd22; // 写 0xEB
localparam STEP_ATM_STOP = 6'd23; // 停止
// ---- 阶段四:写增益 ----
localparam STEP_GAIN_START= 6'd24; // 起始条件
localparam STEP_GAIN_ADDR = 6'd25; // 发地址 + 写
localparam STEP_GAIN_REG = 6'd26; // 命令字节指向 CONTROL
localparam STEP_GAIN_DATA = 6'd27; // 写 0x02,16x 增益
localparam STEP_GAIN_STOP = 6'd28; // 停止
// ---- 中间:等第一轮积分转完 ----
localparam STEP_WAIT_INT = 6'd29; // 等 60ms
// ---- 阶段五:读 8 字节数据 ----
localparam STEP_RD_START = 6'd30; // 起始条件
localparam STEP_RD_ADDR_W = 6'd31; // 发地址 + 写
localparam STEP_RD_REG = 6'd32; // 命令字节指向数据起始 0x14
localparam STEP_RD_RSTART = 6'd33; // 重复起始
localparam STEP_RD_ADDR_R = 6'd34; // 发地址 + 读
localparam STEP_RX_C_L = 6'd35; // 读 C 低字节,回 ACK
localparam STEP_RX_C_H = 6'd36; // 读 C 高字节,回 ACK
localparam STEP_RX_R_L = 6'd37; // 读 R 低字节,回 ACK
localparam STEP_RX_R_H = 6'd38; // 读 R 高字节,回 ACK
localparam STEP_RX_G_L = 6'd39; // 读 G 低字节,回 ACK
localparam STEP_RX_G_H = 6'd40; // 读 G 高字节,回 ACK
localparam STEP_RX_B_L = 6'd41; // 读 B 低字节,回 ACK
localparam STEP_RX_B_H = 6'd42; // 读 B 高字节,回 NACK(最后一个)
localparam STEP_RD_STOP = 6'd43; // 停止,一次采集结束
// ---------------------------------------------------------------------
// 内部寄存器
// ---------------------------------------------------------------------
reg [ 5: 0] step; // 当前步骤
reg [21: 0] wait_cnt; // 等待计数器
reg cmd_req; // 给 i2c_master 的启动脉冲(防重发锁)
reg busy; // 整个流程忙标志
reg init_done; // 初始化做完了,后面 start 直接读数据
reg [ 7: 0] id_data; // 读回的器件 ID(期望 0x44)
reg [ 7: 0] rx0; // 8 个字节缓存,低字节在前
reg [ 7: 0] rx1;
reg [ 7: 0] rx2;
reg [ 7: 0] rx3;
reg [ 7: 0] rx4;
reg [ 7: 0] rx5;
reg [ 7: 0] rx6;
reg [ 7: 0] rx7;
// ---------------------------------------------------------------------
// 主流程:一步一步发命令,i2c_done 表示这一步的 I2C 动作做完了
// ---------------------------------------------------------------------
always @(posedge clk or negedge rst_n) begin
if (!rst_n) begin
step <= STEP_IDLE;
wait_cnt <= 22'd0;
cmd_req <= 1'b0;
busy <= 1'b0;
init_done <= 1'b0;
id_data <= 8'd0;
rx0 <= 8'd0;
rx1 <= 8'd0;
rx2 <= 8'd0;
rx3 <= 8'd0;
rx4 <= 8'd0;
rx5 <= 8'd0;
rx6 <= 8'd0;
rx7 <= 8'd0;
clear_data <= 16'd0;
red_data <= 16'd0;
green_data <= 16'd0;
blue_data <= 16'd0;
data_valid <= 1'b0;
i2c_start <= 1'b0;
i2c_cmd <= 2'b00;
i2c_tx <= 8'd0;
i2c_nack <= 1'b0;
end else begin
cmd_req <= 1'b0; // 默认拉低,只在发命令那拍拉高
i2c_start <= 1'b0; // 默认拉低,只拉高一拍(i2c_master 靠这一拍启动)
data_valid<= 1'b0; // 默认拉低,只在完成那拍拉高
case (step)
// =============================================================
// 空闲:等顶层打 start
// =============================================================
STEP_IDLE: begin
busy <= 1'b0;
if (start) begin
busy <= 1'b1;
// 初始化只做一次,做完了就直接去读数据
if (init_done) step <= STEP_RD_START;
else step <= STEP_ID_START;
end
end
// =============================================================
// 阶段〇:读 ID 验证(只在首次)
// START + 0x52 + 0x92 + Sr + 0x53 + 读(NACK) + STOP
// =============================================================
STEP_ID_START: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_START;
i2c_start <= 1'b1; // 打一拍启动
cmd_req <= 1'b1;
end
if (i2c_done) step <= STEP_ID_ADDR_W;
end
STEP_ID_ADDR_W: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_WRITE;
i2c_tx <= DEV_WRITE;
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) step <= STEP_ID_REG;
end
STEP_ID_REG: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_WRITE;
i2c_tx <= REG_ID; // 0x80|0x12,命令字节
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) step <= STEP_ID_RSTART;
end
// ★ 重复起始:中间不发 STOP,再来一个 START(和普通 START 波形一样)
STEP_ID_RSTART: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_START;
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) step <= STEP_ID_ADDR_R;
end
STEP_ID_ADDR_R: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_WRITE;
i2c_tx <= DEV_READ;
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) step <= STEP_ID_RX;
end
STEP_ID_RX: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_READ;
i2c_nack <= 1'b1; // 只读 1 个字节,回 NACK:"没有下一个了"
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) begin
id_data <= i2c_rx; // done 那拍锁存,期望 0x44
step <= STEP_ID_STOP;
end
end
STEP_ID_STOP: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_STOP;
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) step <= STEP_PON_START;
end
// =============================================================
// 阶段一:PON 上电(只在首次)
// START + 0x52 + 0x80 + 0x01 + STOP
// =============================================================
STEP_PON_START: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_START;
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) step <= STEP_PON_ADDR;
end
STEP_PON_ADDR: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_WRITE;
i2c_tx <= DEV_WRITE;
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) step <= STEP_PON_REG;
end
STEP_PON_REG: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_WRITE;
i2c_tx <= REG_ENABLE; // 0x80|0x00,指向 ENABLE
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) step <= STEP_PON_DATA;
end
STEP_PON_DATA: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_WRITE;
i2c_tx <= CFG_PON; // 0x01,只上电
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) step <= STEP_PON_STOP;
end
STEP_PON_STOP: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_STOP;
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) begin
step <= STEP_WAIT_PON;
wait_cnt <= 22'd0;
end
end
// ---- 中间:纯等 3ms,啥也不发 ----
STEP_WAIT_PON: begin
if (wait_cnt == WAIT_PON)
step <= STEP_AEN_START;
else
wait_cnt <= wait_cnt + 1'b1;
end
// =============================================================
// 阶段二:PON + AEN,开 ADC(只在首次)
// START + 0x52 + 0x80 + 0x03 + STOP
// =============================================================
STEP_AEN_START: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_START;
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) step <= STEP_AEN_ADDR;
end
STEP_AEN_ADDR: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_WRITE;
i2c_tx <= DEV_WRITE;
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) step <= STEP_AEN_REG;
end
STEP_AEN_REG: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_WRITE;
i2c_tx <= REG_ENABLE; // 0x80|0x00,还是指向 ENABLE
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) step <= STEP_AEN_DATA;
end
STEP_AEN_DATA: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_WRITE;
i2c_tx <= CFG_AEN; // 0x03,PON + AEN,ADC 开转
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) step <= STEP_AEN_STOP;
end
STEP_AEN_STOP: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_STOP;
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) step <= STEP_ATM_START;
end
// =============================================================
// 阶段三:写积分时间 ATIME(只在首次)
// START + 0x52 + 0x81 + 0xEB + STOP
// =============================================================
STEP_ATM_START: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_START;
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) step <= STEP_ATM_ADDR;
end
STEP_ATM_ADDR: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_WRITE;
i2c_tx <= DEV_WRITE;
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) step <= STEP_ATM_REG;
end
STEP_ATM_REG: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_WRITE;
i2c_tx <= REG_ATIME; // 0x80|0x01,指向 ATIME
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) step <= STEP_ATM_DATA;
end
STEP_ATM_DATA: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_WRITE;
i2c_tx <= CFG_ATIME; // 0xEB,积分时间(见文件头说明)
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) step <= STEP_ATM_STOP;
end
STEP_ATM_STOP: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_STOP;
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) step <= STEP_GAIN_START;
end
// =============================================================
// 阶段四:写增益 CONTROL(只在首次)
// START + 0x52 + 0x8F + 0x02 + STOP
// =============================================================
STEP_GAIN_START: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_START;
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) step <= STEP_GAIN_ADDR;
end
STEP_GAIN_ADDR: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_WRITE;
i2c_tx <= DEV_WRITE;
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) step <= STEP_GAIN_REG;
end
STEP_GAIN_REG: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_WRITE;
i2c_tx <= REG_CTRL; // 0x80|0x0F,指向 CONTROL
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) step <= STEP_GAIN_DATA;
end
STEP_GAIN_DATA: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_WRITE;
i2c_tx <= CFG_GAIN; // 0x02,16x 增益
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) step <= STEP_GAIN_STOP;
end
STEP_GAIN_STOP: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_STOP;
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) begin
init_done <= 1'b1; // ★ 初始化到此全部做完,以后不用再做
step <= STEP_WAIT_INT;
wait_cnt <= 22'd0;
end
end
// ---- 中间:等第一轮积分转完,60ms ----
STEP_WAIT_INT: begin
if (wait_cnt == WAIT_INT)
step <= STEP_RD_START;
else
wait_cnt <= wait_cnt + 1'b1;
end
// =============================================================
// 阶段五:读 8 字节数据(每次采样都走)
// START + 0x52 + 0x94 + Sr + 0x53 + 8 字节 + STOP
// =============================================================
STEP_RD_START: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_START;
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) step <= STEP_RD_ADDR_W;
end
STEP_RD_ADDR_W: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_WRITE;
i2c_tx <= DEV_WRITE;
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) step <= STEP_RD_REG;
end
STEP_RD_REG: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_WRITE;
i2c_tx <= REG_DATA; // 0x80|0x14,指向数据起始
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
// 指针切好了,不停顿,直接重复起始去读
if (i2c_done) step <= STEP_RD_RSTART;
end
STEP_RD_RSTART: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_START;
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) step <= STEP_RD_ADDR_R;
end
STEP_RD_ADDR_R: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_WRITE;
i2c_tx <= DEV_READ;
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) step <= STEP_RX_C_L;
end
// ---- 8 个字节:前 7 个回 ACK,最后一个回 NACK ----
// 小端:每个量都是低字节在前(C_L C_H R_L R_H G_L G_H B_L B_H)
STEP_RX_C_L: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_READ;
i2c_nack <= 1'b0; // 回 ACK:"还要下一个字节"
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) begin
rx0 <= i2c_rx; // C 低字节
step <= STEP_RX_C_H;
end
end
STEP_RX_C_H: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_READ;
i2c_nack <= 1'b0;
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) begin
rx1 <= i2c_rx; // C 高字节
step <= STEP_RX_R_L;
end
end
STEP_RX_R_L: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_READ;
i2c_nack <= 1'b0;
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) begin
rx2 <= i2c_rx; // R 低字节
step <= STEP_RX_R_H;
end
end
STEP_RX_R_H: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_READ;
i2c_nack <= 1'b0;
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) begin
rx3 <= i2c_rx; // R 高字节
step <= STEP_RX_G_L;
end
end
STEP_RX_G_L: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_READ;
i2c_nack <= 1'b0;
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) begin
rx4 <= i2c_rx; // G 低字节
step <= STEP_RX_G_H;
end
end
STEP_RX_G_H: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_READ;
i2c_nack <= 1'b0;
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) begin
rx5 <= i2c_rx; // G 高字节
step <= STEP_RX_B_L;
end
end
STEP_RX_B_L: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_READ;
i2c_nack <= 1'b0;
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) begin
rx6 <= i2c_rx; // B 低字节
step <= STEP_RX_B_H;
end
end
STEP_RX_B_H: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_READ;
i2c_nack <= 1'b1; // 回 NACK:"这是最后一个,别发了"
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) begin
rx7 <= i2c_rx; // B 高字节
step <= STEP_RD_STOP;
end
end
STEP_RD_STOP: begin
if (!cmd_req && !i2c_busy) begin
i2c_cmd <= CMD_STOP;
i2c_start <= 1'b1;
cmd_req <= 1'b1;
end
if (i2c_done) begin
// 高字节在后(小端),拼回 16 位
clear_data <= {rx1, rx0};
red_data <= {rx3, rx2};
green_data <= {rx5, rx4};
blue_data <= {rx7, rx6};
data_valid <= 1'b1; // ★ 通知顶层:数据好了
step <= STEP_IDLE;
end
end
default: step <= STEP_IDLE;
endcase
end
end
endmodule`timescale 1ns / 1ps
module i2c_master (
input clk, // 系统时钟 50MHz
input rst_n, // 复位,低电平有效
// ---------- 命令接口(上层 ads1115_ctrl 调用) ----------
input start, // 脉冲:开始一次操作
input [ 1: 0] cmd, // 操作类型,见上面命令表
input [ 7: 0] tx_data, // 要发送的字节(cmd=01 时用)
input nack, // 读字节后:0=回 ACK(还要读),1=回 NACK(读完了)
output reg [ 7: 0] rx_data, // 收到的字节(cmd=10 时有效)
output reg ack_err, // 写字节时:1 = 从机没应答
output reg busy, // 1 = 正在干活,别发新命令
output reg done, // 一次操作完成,单周期脉冲
// ---------- I2C 物理引脚 ----------
output reg scl,
inout sda
);
// ---------------------------------------------------------------------
// 常量定义
// ---------------------------------------------------------------------
localparam CMD_START = 2'b00; // 起始条件
localparam CMD_WRITE = 2'b01; // 写 1 字节
localparam CMD_READ = 2'b10; // 读 1 字节
localparam CMD_STOP = 2'b11; // 停止条件
// 节拍宽度:SCL 半个周期 = TICK 个系统时钟
// SCL 频率 = 50MHz / (2*100) = 250kHz,远低于 400kHz,稳
localparam TICK = 100;
// 状态定义
localparam IDLE = 4'd0; // 空闲
localparam START = 4'd1; // 发起始条件
localparam WR_BIT = 4'd2; // 写 8 位数据
localparam WR_ACK = 4'd3; // 写完,收从机 ACK
localparam RD_BIT = 4'd4; // 读 8 位数据
localparam RD_ACK = 4'd5; // 读完,发 ACK / NACK
localparam STOP = 4'd6; // 发停止条件
// ---------------------------------------------------------------------
// 内部寄存器
// ---------------------------------------------------------------------
reg [ 3: 0] state; // 当前状态
reg [ 1: 0] phase; // 一个 bit / 一个动作里分 4 拍
reg [15: 0] tcnt; // 拍内计数器,数到 TICK-1
reg [ 2: 0] bit_cnt; // 位计数器 0~7
reg [ 7: 0] sh_tx; // 发送移位寄存器
reg [ 7: 0] sh_rx; // 接收移位寄存器
reg sda_oe; // 1 = 主机驱动 SDA,0 = 放开(高阻,靠上拉)
reg sda_out; // 主机想发到 SDA 上的电平
// SDA 三态门:sda_oe=1 时输出 sda_out,否则松手
assign sda = sda_oe ? sda_out : 1'bz;
// 拍内最后一个时钟(用来切换 phase)
wire tick_end = (tcnt == TICK - 1);
// ---------------------------------------------------------------------
// 拍计数器:每个 phase 走 TICK 个系统时钟
// ---------------------------------------------------------------------
always @(posedge clk or negedge rst_n) begin
if (!rst_n) begin
tcnt <= 16'd0;
phase <= 2'd0;
end else if (state == IDLE) begin
tcnt <= 16'd0;
phase <= 2'd0;
end else if (tick_end) begin
tcnt <= 16'd0;
phase <= phase + 1'b1;
end else begin
tcnt <= tcnt + 1'b1;
end
end
// ---------------------------------------------------------------------
// 状态机:决定下一步干什么
// ---------------------------------------------------------------------
always @(posedge clk or negedge rst_n) begin
if (!rst_n) begin
state <= IDLE;
busy <= 1'b0;
done <= 1'b0;
ack_err <= 1'b0;
bit_cnt <= 3'd0;
sh_tx <= 8'd0;
sh_rx <= 8'd0;
rx_data <= 8'd0;
end else begin
done <= 1'b0; // done 永远只拉高一拍
case (state)
// ---------------------------------------------------------
IDLE: begin
busy <= 1'b0;
bit_cnt <= 3'd0;
if (start) begin
busy <= 1'b1;
sh_tx <= tx_data; // 锁存要发的字节
case (cmd)
CMD_START: state <= START;
CMD_WRITE: state <= WR_BIT;
CMD_READ : state <= RD_BIT;
CMD_STOP : state <= STOP;
default : state <= IDLE;
endcase
end
end
// ---------------------------------------------------------
// 起始条件:SCL 高的时候 SDA 由高变低
// phase0: SCL=1 SDA=1 (准备好空闲电平)
// phase1: SCL=1 SDA=0 (★ 这里产生 START)
// phase2: SCL=0 (时钟拉低,准备发数据)
// phase3: 结束
// ---------------------------------------------------------
START: begin
if (tick_end && phase == 2'd3) begin
state <= IDLE;
done <= 1'b1;
end
end
// ---------------------------------------------------------
// 写 8 位(MSB 先发),每 bit 4 拍
// phase0: SCL=0,把这一位摆到 SDA 上
// phase1: SCL=1
// phase2: SCL=1 保持(从机在这中间采样)
// phase3: SCL=0,bit_cnt+1
// ---------------------------------------------------------
WR_BIT: begin
if (tick_end && phase == 2'd3) begin
if (bit_cnt == 3'd7) begin
bit_cnt <= 3'd0;
state <= WR_ACK;
end else begin
bit_cnt <= bit_cnt + 1'b1;
sh_tx <= {sh_tx[6:0], 1'b0}; // 左移,下一位到最高位
end
end
end
// ---------------------------------------------------------
// 写完收 ACK:主机松手,从机拉低 = ACK
// phase0: SCL=0,放开 SDA
// phase1: SCL=1
// phase2: SCL=1 保持,这里采样 ACK
// phase3: SCL=0,结束
// ---------------------------------------------------------
WR_ACK: begin
if (tick_end && phase == 2'd2) begin
if (sda) // 没拉低 = NACK,记错误
ack_err <= 1'b1;
end
if (tick_end && phase == 2'd3) begin
state <= IDLE;
done <= 1'b1;
end
end
// ---------------------------------------------------------
// 读 8 位(MSB 先收),每 bit 4 拍
// phase0: SCL=0,主机放开 SDA,让从机驱动
// phase1: SCL=1
// phase2: SCL=1 保持,这里采样数据
// phase3: SCL=0,bit_cnt+1
// ---------------------------------------------------------
RD_BIT: begin
if (tick_end && phase == 2'd2) begin
sh_rx <= {sh_rx[6:0], sda}; // 收一位,左移
end
if (tick_end && phase == 2'd3) begin
if (bit_cnt == 3'd7) begin
bit_cnt <= 3'd0;
state <= RD_ACK;
end else begin
bit_cnt <= bit_cnt + 1'b1;
end
end
end
// ---------------------------------------------------------
// 读完发 ACK / NACK:第 9 个时钟由主机说话
// nack=0 → 拉低 SDA 回 ACK("还要下一个")
// nack=1 → 放开 SDA 回 NACK("这是最后一个")
// ---------------------------------------------------------
RD_ACK: begin
if (tick_end && phase == 2'd3) begin
rx_data <= sh_rx; // 锁存这一字节
state <= IDLE;
done <= 1'b1;
end
end
// ---------------------------------------------------------
// 停止条件:SCL 高的时候 SDA 由低变高
// phase0: SCL=0 SDA=0 (准备好)
// phase1: SCL=1 SDA=0
// phase2: SCL=1 SDA=1 (★ 这里产生 STOP)
// phase3: 结束
// ---------------------------------------------------------
STOP: begin
if (tick_end && phase == 2'd3) begin
state <= IDLE;
done <= 1'b1;
end
end
default: state <= IDLE;
endcase
end
end
// ---------------------------------------------------------------------
// SCL 生成:按状态和拍序输出高低
// ---------------------------------------------------------------------
always @(posedge clk or negedge rst_n) begin
if (!rst_n)
scl <= 1'b1;
else begin
case (state)
// 起始条件:phase0/1 保持高,phase2 开始拉低
START: scl <= (phase <= 2'd1);
// 写/读数据、ACK:phase0 低,phase1/2 高,phase3 低
WR_BIT, WR_ACK, RD_BIT, RD_ACK:
scl <= (phase == 2'd1) || (phase == 2'd2);
// 停止条件:phase0 低,phase1 开始拉高
STOP: scl <= (phase >= 2'd1);
// 空闲:保持高
default: scl <= 1'b1;
endcase
end
end
// ---------------------------------------------------------------------
// SDA 输出控制
// ---------------------------------------------------------------------
always @(posedge clk or negedge rst_n) begin
if (!rst_n) begin
sda_oe <= 1'b1;
sda_out <= 1'b1;
end else begin
case (state)
// ---- 起始条件 ----
START: begin
sda_oe <= 1'b1;
sda_out <= (phase == 2'd0); // phase0 高,phase1 起变低
end
// ---- 写数据:SCL 低的时候摆数据 ----
WR_BIT: begin
sda_oe <= 1'b1;
sda_out <= sh_tx[7]; // 每次取最高位(MSB 先发)
end
// ---- 写完收 ACK:必须放手,让从机拉 ----
WR_ACK: begin
sda_oe <= 1'b0;
sda_out <= 1'b1;
end
// ---- 读数据:放手,从机驱动 ----
RD_BIT: begin
sda_oe <= 1'b0;
sda_out <= 1'b1;
end
// ---- 读完发 ACK/NACK:主机自己说话 ----
RD_ACK: begin
sda_oe <= 1'b1;
sda_out <= nack; // 0=ACK,1=NACK
end
// ---- 停止条件 ----
STOP: begin
sda_oe <= 1'b1;
sda_out <= (phase >= 2'd2); // phase2 起变高
end
// ---- 空闲:SDA 放高 ----
default: begin
sda_oe <= 1'b1;
sda_out <= 1'b1;
end
endcase
end
end
endmodule`timescale 1ns / 1ps
module uart_tx (
input clk, // 系统时钟 50MHz
input rst_n, // 复位,低电平有效
input uart_tx_req, // 发送请求,单周期脉冲
input [ 7: 0] tx_in_data, // 要发送的字节
output reg uart_txd, // 串口发送引脚
output reg uart_tx_done, // 单周期脉冲:一个字节发完了
output reg uart_tx_busy // 1 = 正在发,别塞新数据
);
// ---------------------------------------------------------------------
// 参数
// ---------------------------------------------------------------------
parameter CLK_FREQ = 26'd50_000_000; // 系统时钟 50MHz
parameter UART_BPS = 17'd115200; // 波特率 115200
// 一位数据持续多少个系统时钟:50M / 115200 ≈ 434
localparam BAUD_CNT_MAX = CLK_FREQ / UART_BPS;
// ---------------------------------------------------------------------
// 内部寄存器
// ---------------------------------------------------------------------
reg [ 8: 0] baud_cnt; // 波特率计数器 0~433
reg [ 3: 0] bit_cnt; // 位计数器 0~9(1 起始 + 8 数据 + 1 停止)
reg [ 7: 0] data_reg; // 锁存要发的数据
// ---------------------------------------------------------------------
// 忙标志:收到请求就忙,发完 10 位才清
// ---------------------------------------------------------------------
always @(posedge clk or negedge rst_n) begin
if (!rst_n)
uart_tx_busy <= 1'b0;
else if (uart_tx_req)
uart_tx_busy <= 1'b1;
else if (bit_cnt == 4'd10 && baud_cnt == BAUD_CNT_MAX - 1)
uart_tx_busy <= 1'b0; // 10 位全部发完
end
// ---------------------------------------------------------------------
// 波特率计数器:每 BAUD_CNT_MAX 个时钟走 1 位
// ---------------------------------------------------------------------
always @(posedge clk or negedge rst_n) begin
if (!rst_n)
baud_cnt <= 9'd0;
else if (!uart_tx_busy)
baud_cnt <= 9'd0;
else if (baud_cnt == BAUD_CNT_MAX - 1)
baud_cnt <= 9'd0;
else
baud_cnt <= baud_cnt + 1'b1;
end
// ---------------------------------------------------------------------
// 位计数器:数到 10 清零
// ---------------------------------------------------------------------
always @(posedge clk or negedge rst_n) begin
if (!rst_n)
bit_cnt <= 4'd0;
else if (!uart_tx_busy)
bit_cnt <= 4'd0;
else if (baud_cnt == BAUD_CNT_MAX - 1)
bit_cnt <= bit_cnt + 1'b1;
end
// ---------------------------------------------------------------------
// 数据锁存:请求来的那一拍把数据存住
// ---------------------------------------------------------------------
always @(posedge clk or negedge rst_n) begin
if (!rst_n)
data_reg <= 8'd0;
else if (uart_tx_req)
data_reg <= tx_in_data;
end
// ---------------------------------------------------------------------
// 发送波形:一位一位往外打
// bit_cnt=0 起始位(低)
// bit_cnt=1~8 数据,从最低位开始
// bit_cnt=9 停止位(高)
// ---------------------------------------------------------------------
always @(posedge clk or negedge rst_n) begin
if (!rst_n)
uart_txd <= 1'b1; // 空闲时为高电平
// ★ 不忙的时候必须把线拉高。原来没有这一句: 空闲时 baud_cnt 和 bit_cnt 都是 0,
// 下面那个条件一直成立、一直走 bit_cnt=0(起始位)分支, 串口线在空闲时一直输出低电平,
// 接收端从第一字节起就错位, 收到的全是乱码。
else if (!uart_tx_busy)
uart_txd <= 1'b1;
else if (baud_cnt == 9'd0) begin // 每一位的开头切换电平
case (bit_cnt)
4'd0: uart_txd <= 1'b0; // 起始位
4'd1: uart_txd <= data_reg[0];
4'd2: uart_txd <= data_reg[1];
4'd3: uart_txd <= data_reg[2];
4'd4: uart_txd <= data_reg[3];
4'd5: uart_txd <= data_reg[4];
4'd6: uart_txd <= data_reg[5];
4'd7: uart_txd <= data_reg[6];
4'd8: uart_txd <= data_reg[7]; // 数据最高位
4'd9: uart_txd <= 1'b1; // 停止位
default: uart_txd <= 1'b1;
endcase
end
end
// ---------------------------------------------------------------------
// 完成脉冲:停止位发完的那一刻(bit_cnt 刚到 9 的最后一个时钟)
// 这一拍就代表"这一个字节发完了"
// ---------------------------------------------------------------------
always @(posedge clk or negedge rst_n) begin
if (!rst_n)
uart_tx_done <= 1'b0;
else if (bit_cnt == 4'd9 && baud_cnt == BAUD_CNT_MAX - 1)
uart_tx_done <= 1'b1; // 停止位结束 → 发送完成
else
uart_tx_done <= 1'b0;
end
endmodule驱动的 44 步按阶段分组如下(步骤编号见 tcs34725_driver.v 里的 STEP_ 常量):
| 阶段 | 步骤范围 | 作用 |
|---|---|---|
| 〇 读 ID | 1 ~ 7 | START + 0x52 + 0x92 + 重复起始 + 0x53 + 读 1 字节(NACK)+ STOP,锁存 id_data(期望 0x44) |
| 一 PON 上电 | 8 ~ 12 | 写 ENABLE = 0x01,只上电 |
| 等待 | 13 | 等 3 ms,上电稳定 |
| 二 开 ADC | 14 ~ 18 | 写 ENABLE = 0x03,ADC 开始积分 |
| 三 积分时间 | 19 ~ 23 | 写 ATIME = 0xEB |
| 四 增益 | 24 ~ 28 | 写 CONTROL = 0x02(16x),完成后置 init_done |
| 等待 | 29 | 等 60 ms,让第一轮积分转完 |
| 五 读数据 | 30 ~ 43 | 连读 8 字节(前 7 字节回 ACK、最后回 NACK),小端拼成四个 16 位码值,打一拍 data_valid |
首次 start 从阶段〇一路走到阶段五(初始化 + 读数),之后每次 start 直接从阶段五读数据。底层 i2c_master 靠 i2c_start 打一拍启动、cmd_req 防止同一步命令重发,一步一步把字节搬完。
6、I/O 绑定
顶层模块 top 的端口与约束文件 TCS34725_color.cst 一一对应:
| 端口 | 方向 | FPGA 引脚 | 接线 |
|---|---|---|---|
sys_clk | input | T7 | 板载 50 MHz 系统时钟 |
rst_n | input | F10 | 复位按键(按下为低,异步复位) |
key | input | D11 | 手动补采按键(按下为低,20 ms 消抖) |
scl | output | R14 | 接 J5 排针空闲脚 → TCS34725 模块 SCL,需上拉 |
sda | inout | T15 | 接 J5 排针空闲脚 → TCS34725 模块 SDA,需上拉;双向,靠 sda_oe 切换 |
uart_tx | output | F12 | 接 USB 转串口 RX,115200-8-N-1 |
对应的约束文件内容如下:
// 引脚约束(立创·逻辑派 FPGA-G1 开发板)
// 模块: TCS34725_color
// 器件: GW2A-LV18PG256C8/I7
// 注意: G1 板 IO 为 3.3V(LVCMOS33)

// 系统时钟 50MHz
IO_LOC  "sys_clk" T7;
IO_PORT "sys_clk" IO_TYPE=LVCMOS33 PULL_MODE=UP BANK_VCCIO=3.3;

// 复位按键
IO_LOC  "rst_n" F10;
IO_PORT "rst_n" IO_TYPE=LVCMOS33 PULL_MODE=UP BANK_VCCIO=3.3;

// 手动触发按键
IO_LOC  "key" D11;
IO_PORT "key" IO_TYPE=LVCMOS33 PULL_MODE=UP BANK_VCCIO=3.3;

// I2C 总线
IO_LOC  "scl" R14;
IO_PORT "scl" IO_TYPE=LVCMOS33 PULL_MODE=UP DRIVE=8 BANK_VCCIO=3.3;

IO_LOC  "sda" T15;
IO_PORT "sda" IO_TYPE=LVCMOS33 PULL_MODE=UP DRIVE=8 BANK_VCCIO=3.3;

// UART 发送引脚
IO_LOC  "uart_tx" F12;
IO_PORT "uart_tx" IO_TYPE=LVCMOS33 PULL_MODE=UP DRIVE=8 BANK_VCCIO=3.3;实际接线请用杜邦线把模块接到 J5 排针:
7、程序下载
串口助手设置
波特率 115200、数据位 8、停止位 1、无校验,编码选择 GB2312 / GBK(本例输出是纯 ASCII,编码不影响显示;以后改成中文打印记得选对编码)。
常见问题排查
四个通道全是 0:多半是 ADC 没开或第一轮积分没转完,检查 ENABLE 是否写了 0x03、读数前是否等了足够久(本例等 60 ms)。 数值不随颜色变化:检查传感器上方有没有遮挡物、环境光够不够,可以把增益(CONTROL)调到 60x 或加长积分时间再试。 完全没有输出:检查 SCL、SDA 接线和上拉、模块供电是不是 3.3 V,串口线是否接到 F12。