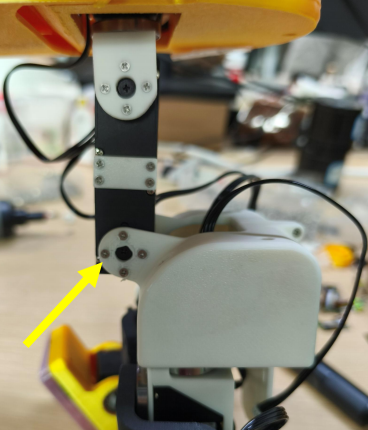
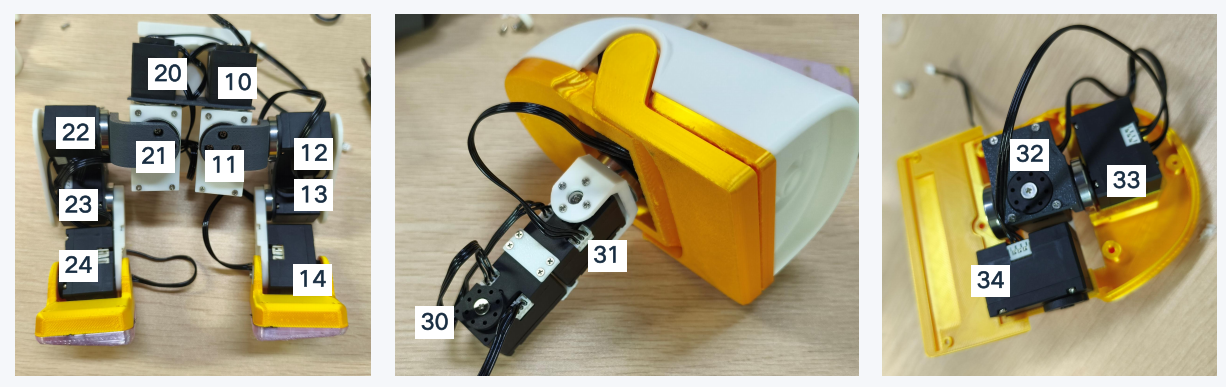
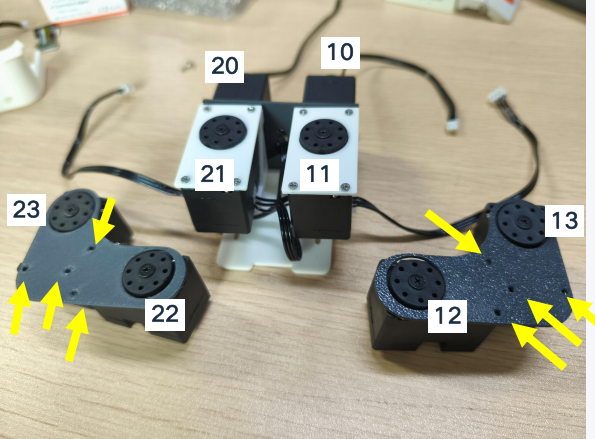
了解按图示舵机编号位置,后续步骤根据 ID 编号进行说明。
内容来源本章的装配步骤与示意图参考自 XgoDuck 公开硬件文档:https://github.com/LuwuDynamics/xgoduck_hardware。图片版权归 Luwu Dynamics 所有;该仓库未发布正式许可证,图片与结构文件的使用需遵循其仓库说明。
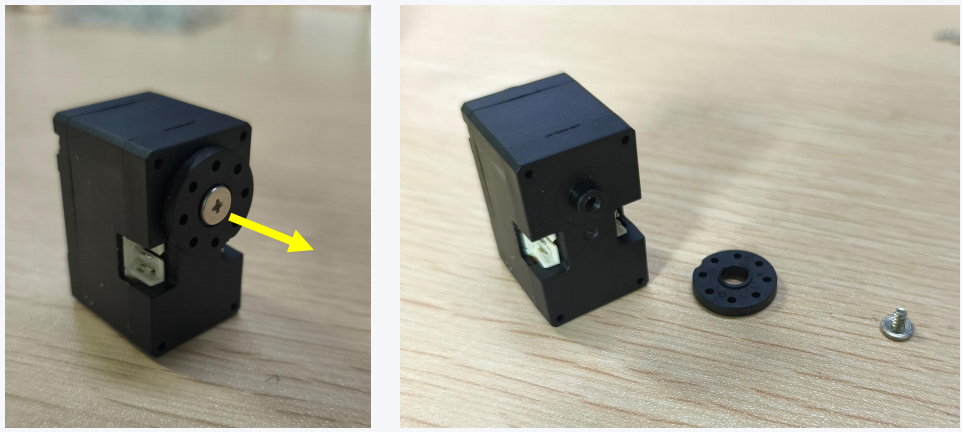
1. 副舵盘拆卸
保留 ID30、ID31 的副舵盘,ID10、ID20、ID32 可选拆卸。其余舵机拆除副舵盘,勿拆输出轴。
注意:副舵盘是旋转时没有感受到力矩的舵盘,主舵盘在旋转时是能够感受到力矩和声音的
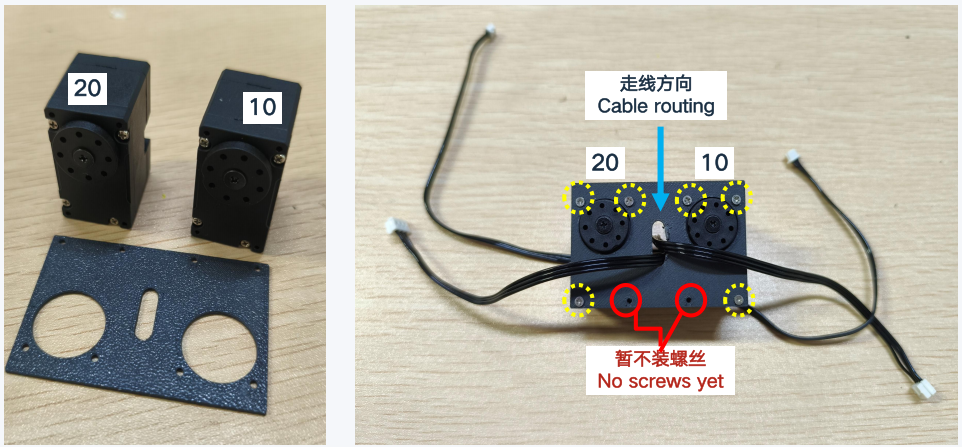
2. 底部舵机与连接板
按箭头方向走线,红圈孔位暂不安装螺丝。
螺丝规格沉头自攻螺丝 M2×6:6 颗
3. 底座支架安装
螺丝规格沉头自攻螺丝 M2×6:4 颗
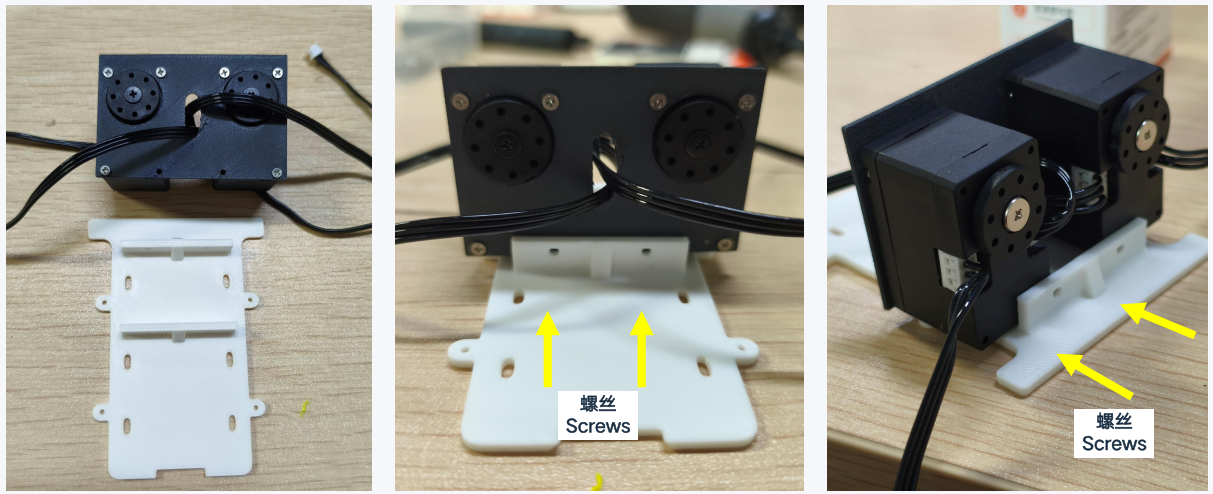
4. 侧支架与轴承安装
螺丝规格沉头自攻螺丝 M2×6:8 颗
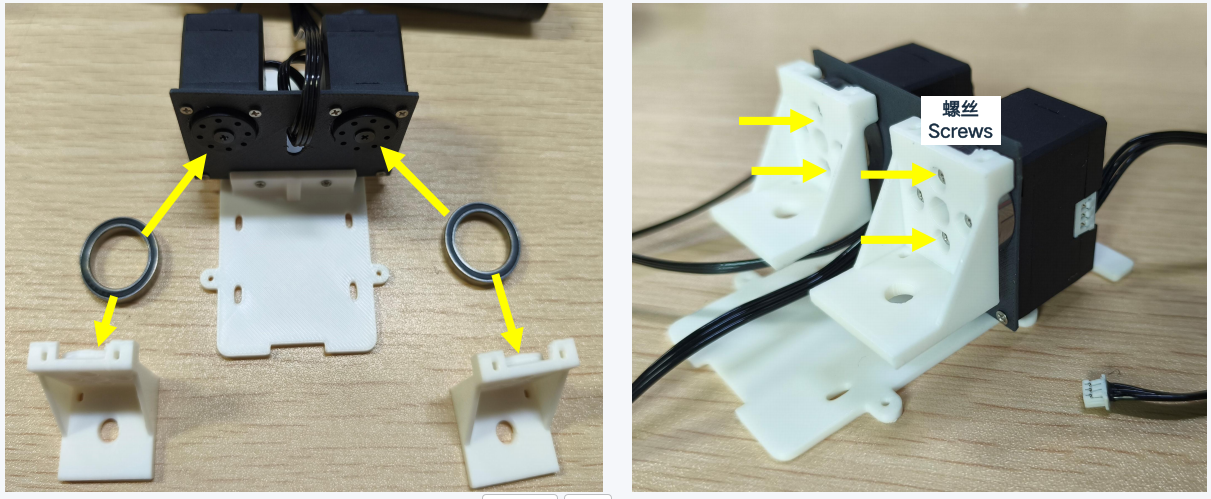
5. 腿部舵机连接
先连接线缆,再固定舵机。
螺丝规格沉头自攻螺丝 M2×6:4 颗
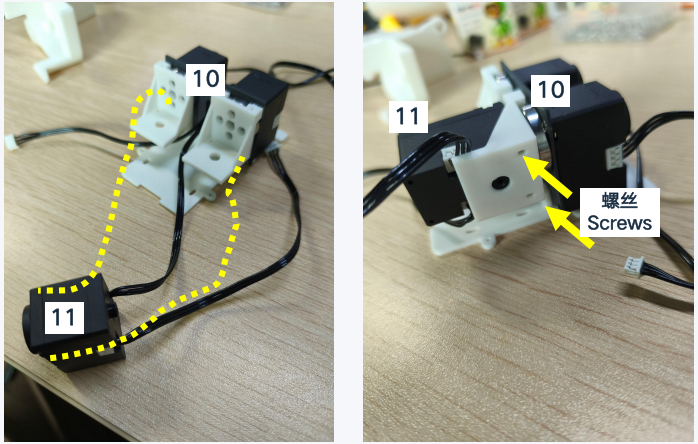
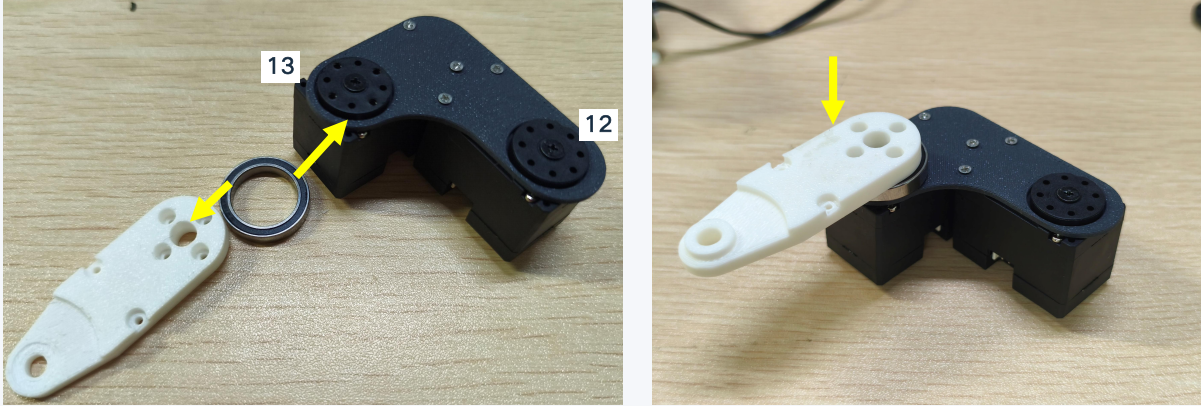
6. 腿部连接板固定
螺丝规格沉头自攻螺丝 M2×6:8 颗
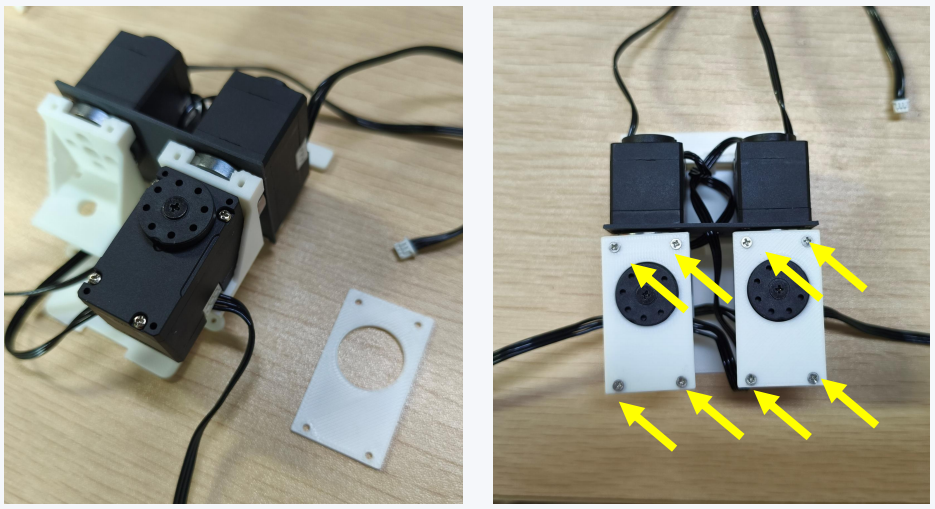
7. 左右腿舵机组合
注意左右方向,按图核对舵机编号与安装朝向。
螺丝规格沉头自攻螺丝 M2×6:8 颗
8. 腿部连杆安装
螺丝规格沉头自攻螺丝 M2×6:4 颗
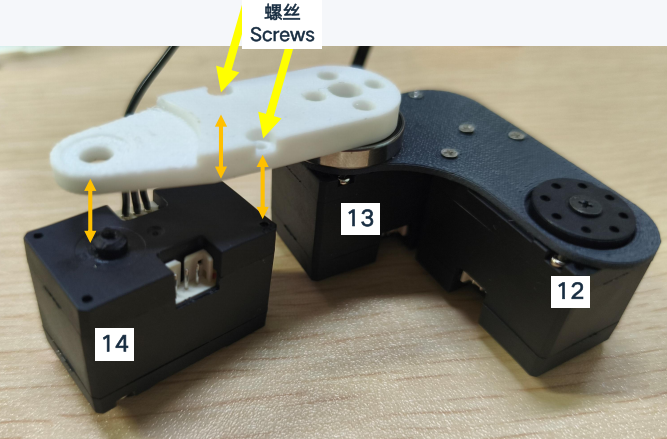
9. 脚部舵机连接
先连接 ID13 与 ID14 的线缆,再安装固定。
螺丝规格沉头自攻螺丝 M2×6:2 颗
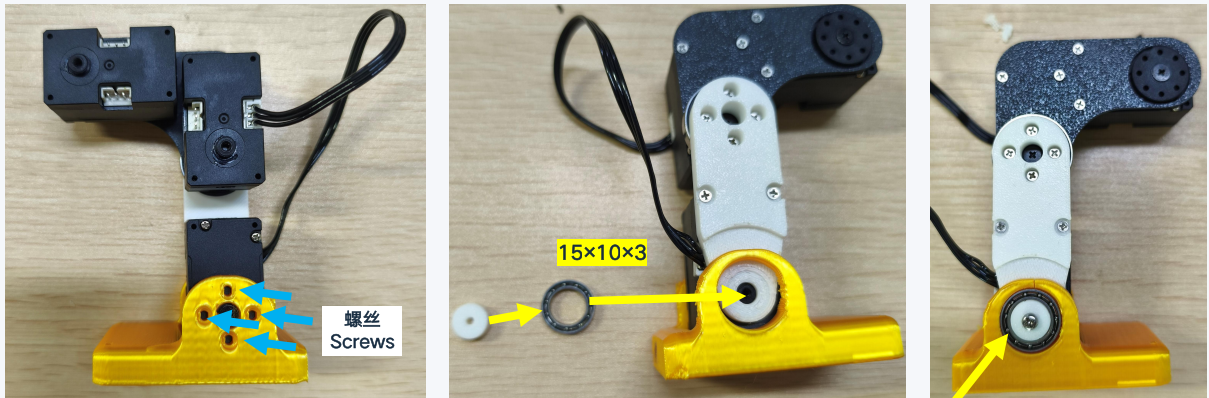
10. 脚掌安装
区分左右脚,注意轴承尺寸与螺丝规格。
螺丝规格
左图 M2×6 沉头自攻螺丝:4 颗
右图 M2.3×8 平头自攻螺丝
左图 M2×6 沉头自攻螺丝:4 颗
右图 M2.3×8 平头自攻螺丝
11. 腿部上端支架安装
螺丝规格沉头自攻螺丝 M2×6:4 颗
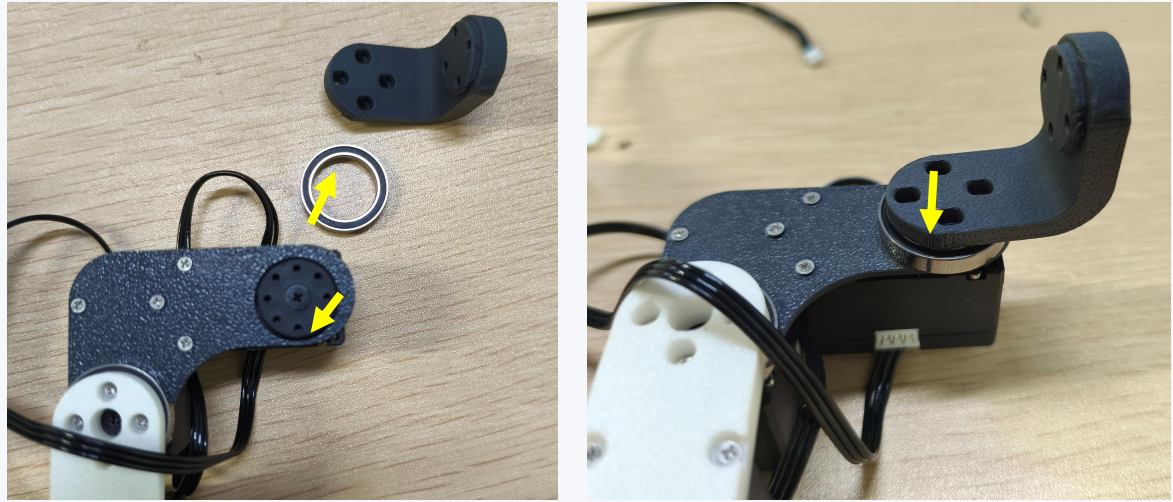
12. 腿部与底座连接
先连接线缆,再将腿部装到底座。
螺丝规格沉头自攻螺丝 M2×6:4 颗
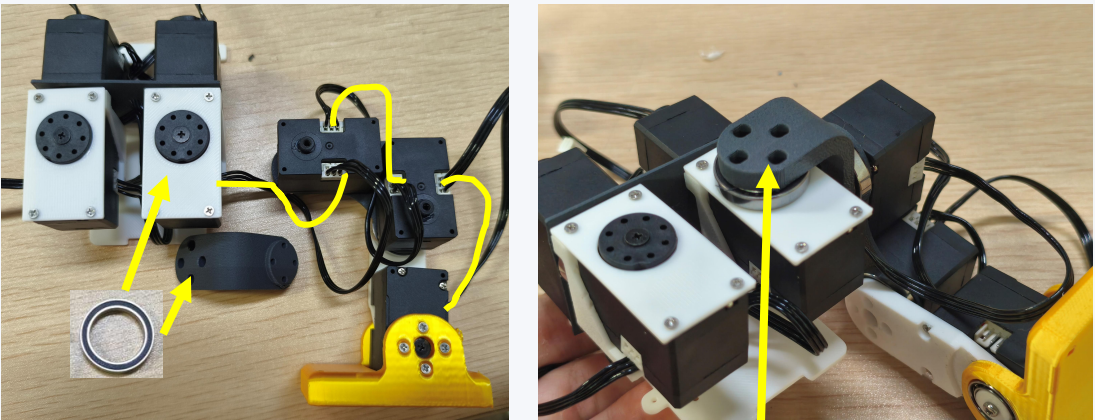
13. 腿部侧板固定
螺丝规格
平头自攻螺丝 M2.3×4:2 颗
舵机副舵盘自带螺丝
平头自攻螺丝 M2.3×4:2 颗
舵机副舵盘自带螺丝
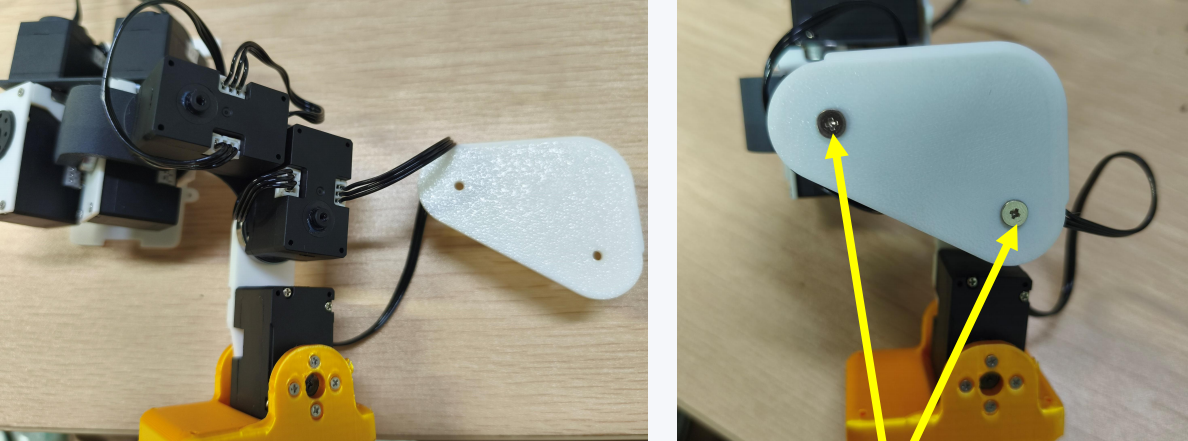
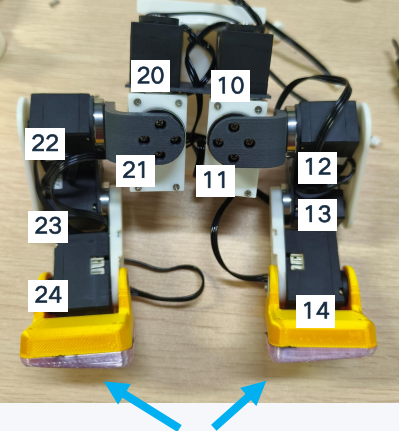
14. TPU 脚垫安装
注意 TPU 脚垫的安装方向。自攻螺丝从脚垫,从下往上安装。
螺丝规格
左腿沉头自攻螺丝 M2×6:4 颗
右腿沉头自攻螺丝 M2×6:4 颗
左腿沉头自攻螺丝 M2×6:4 颗
右腿沉头自攻螺丝 M2×6:4 颗
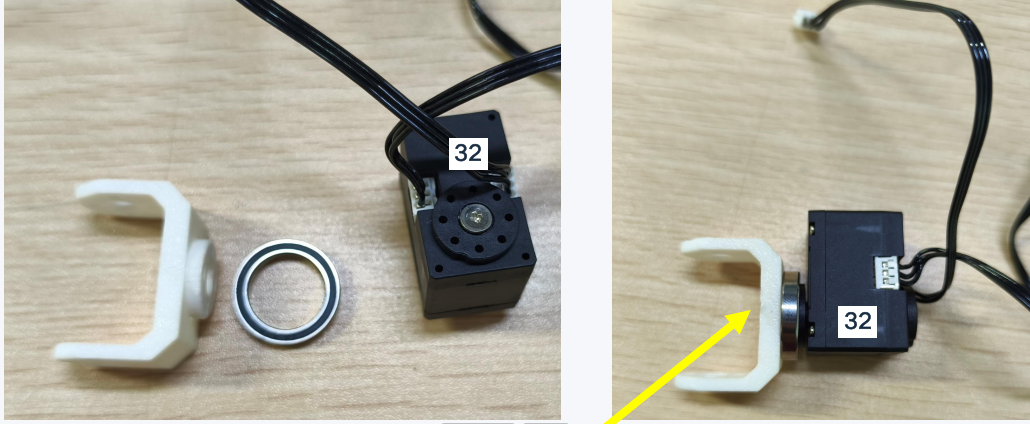
15. ID32 舵机支架安装
先连接线缆,再安装支架。
螺丝规格沉头自攻螺丝 M2×6:4 颗
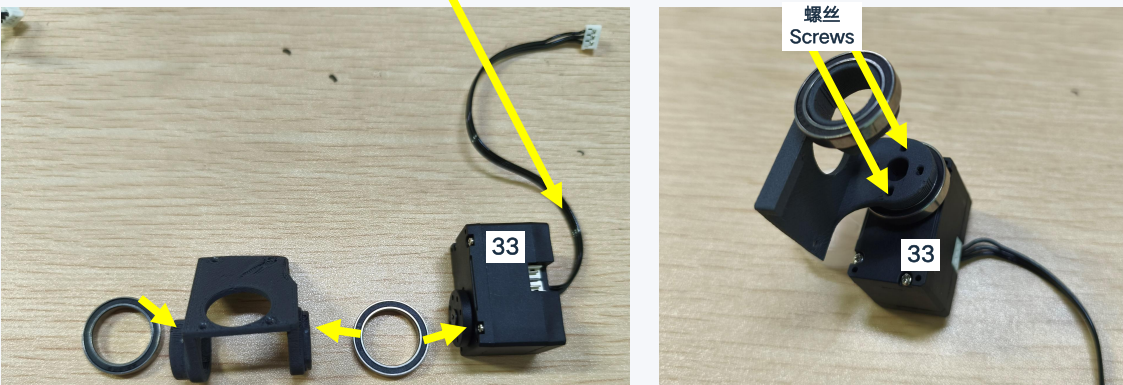
16. ID33 舵机支架安装
先连接底部线缆,再组装支架与轴承。
螺丝规格沉头自攻螺丝 M2×6:4 颗
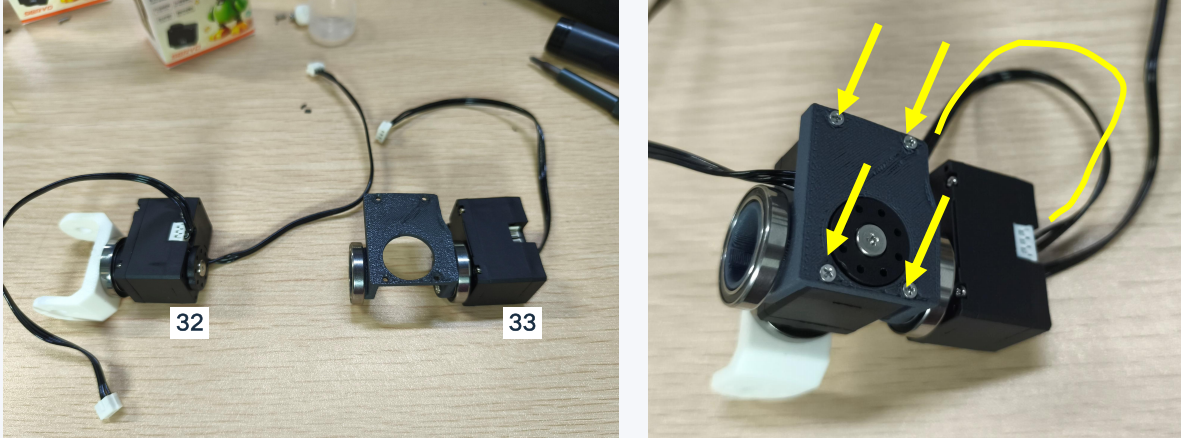
17. ID32 与 ID33 连接
螺丝规格沉头自攻螺丝 M2×6:4 颗
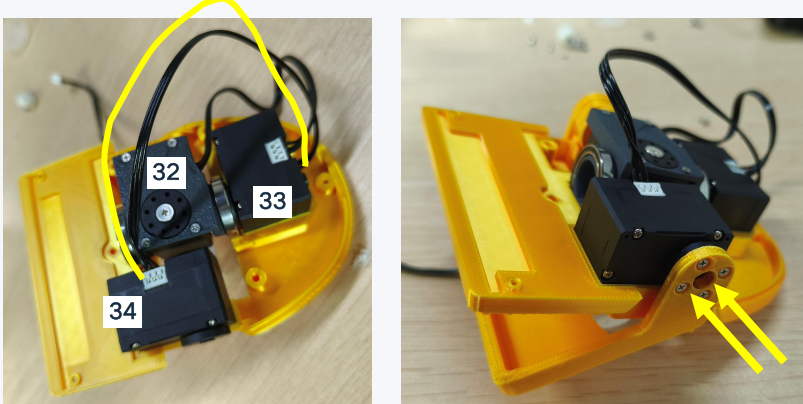
18. ID34 舵机与外壳安装
按图示完成走线。
螺丝规格沉头自攻螺丝 M2×6:4 颗
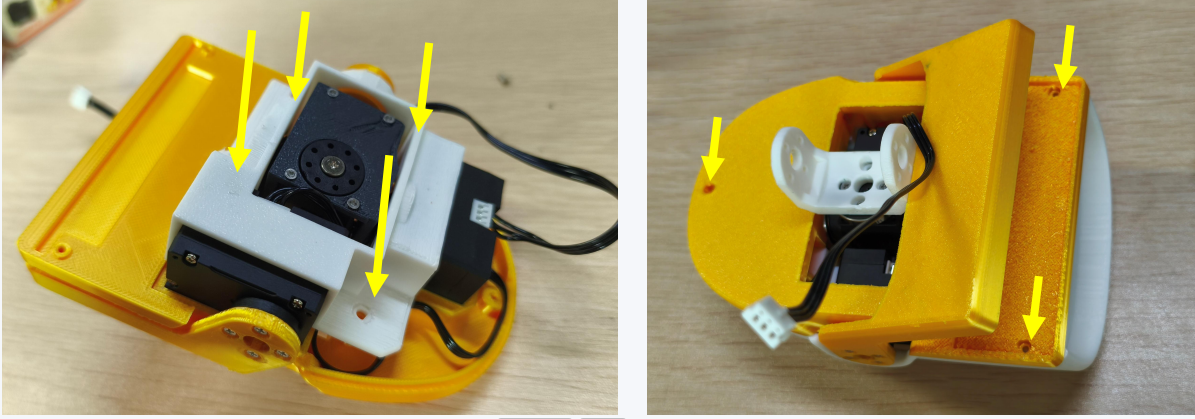
19. 外壳与支架固定
螺丝规格
沉头自攻螺丝 M2×6
左图:4 颗 右图:3 颗
沉头自攻螺丝 M2×6
左图:4 颗 右图:3 颗
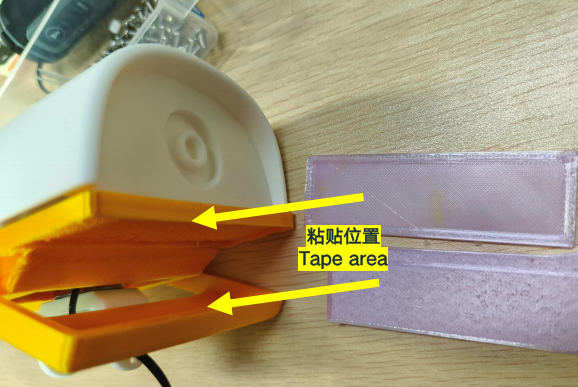
20. 软垫粘贴
使用双面胶,在箭头所示位置固定软垫。
固定材料双面胶
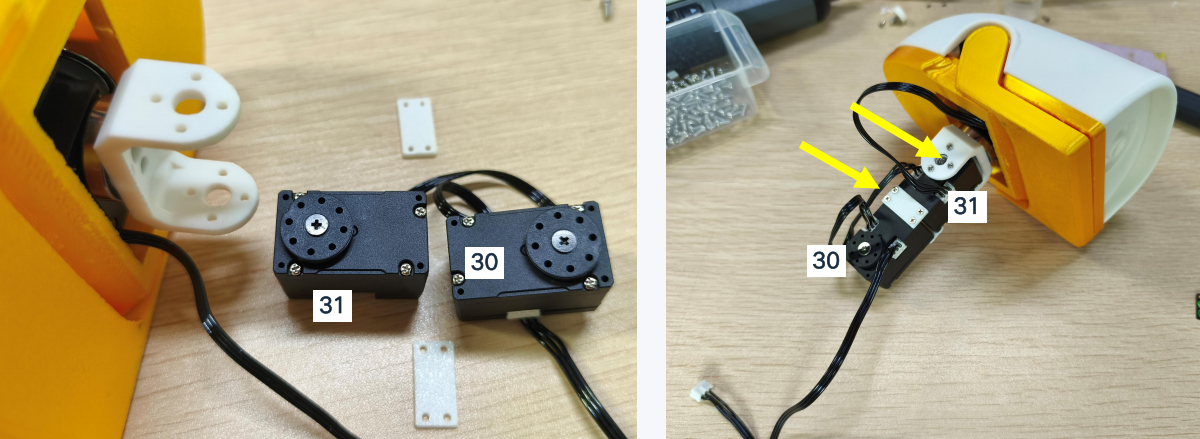
21. ID30 与 ID31 安装
螺丝规格双面安装 · 沉头自攻螺丝 M2×6:16 颗
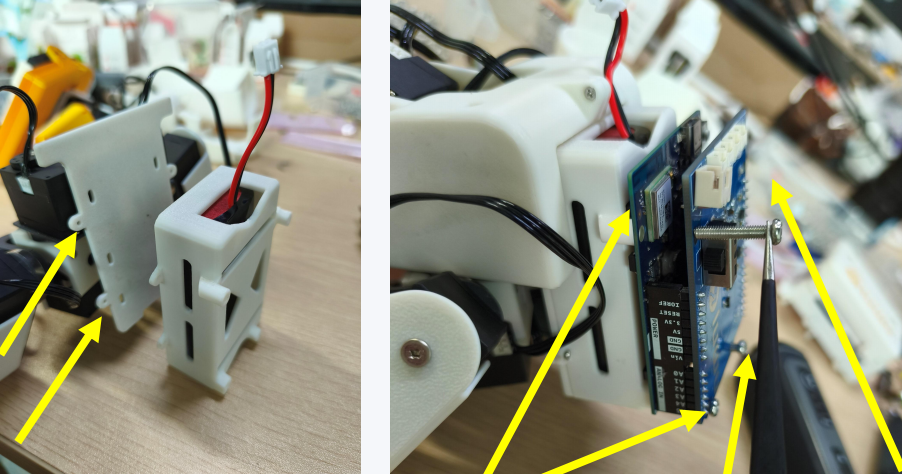
22. 电池支架与电路板安装
螺丝规格
左图沉头自攻螺丝 M2×6:4 颗
右图圆头机丝螺丝 M3×16:4 颗
左图沉头自攻螺丝 M2×6:4 颗
右图圆头机丝螺丝 M3×16:4 颗
23. 上部支架安装
螺丝规格沉头自攻螺丝 M2×6:4 颗
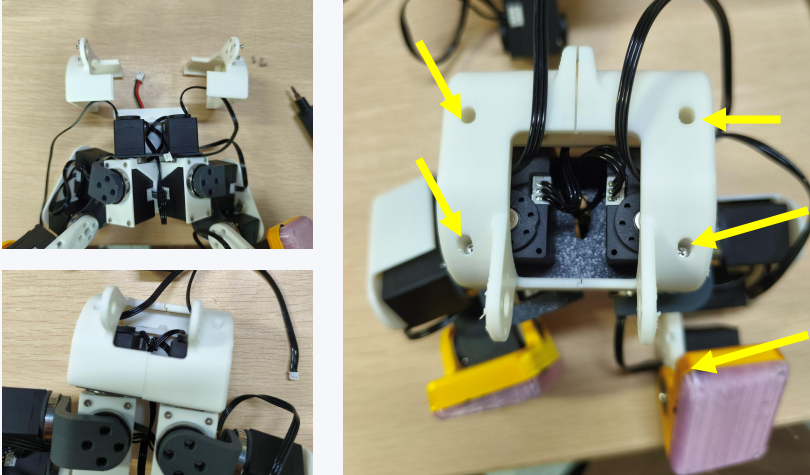
24. 上下组件连接
两面分别固定,螺丝数量按每面计算。
螺丝规格沉头自攻螺丝 M2×6:每面 4 颗